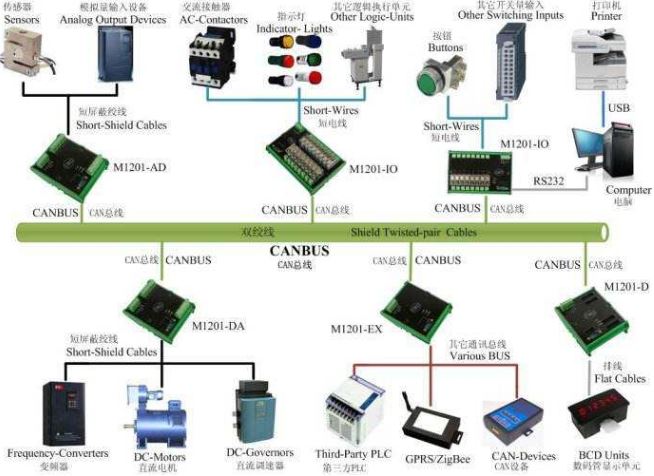
Контроллер CAN работает по-разному. Каждый узел в сети может конкурировать за отправку данных на шину в побитовом арбитраже со структурой без потерь в соответствии с приоритетом доступа к шине (в зависимости от идентификатора сообщения), а протокол CAN отменяет кодирование адреса станции, вместо этого кодирования данных связи, это позволяет различным узлам получать одни и те же данные одновременно. Эти характеристики делают обмен данными между узлами сети CAN-шины высокой производительностью в реальном времени и простой в создании резервирования. Структура повышает надежность и гибкость системы. Однако использование RS-485 может составлять только структурную систему ведущий-ведомый, а метод связи может осуществляться только в виде опроса ведущей станцией, а производительность и надежность системы в реальном времени оставляет желать лучшего. ;